PROJECTS3 MIN
Blue Wheel Robot
Blue Wheel Robot
Ein LEGO-basierter ESP32-Roboter für Mikrocontroller-Programmierung, Websteuerung, Sensorik und autonome Navigation.
Overview
Der Roboter dient als Experimentierplattform für:
- Fahrzeugsteuerung über Weboberfläche
- autonome Hindernisvermeidung
- Karten-/Pfadlogik auf Rasterbasis
- Sensorzugriff über I2C und GPIO
- OTA-Updates über WLAN
Hardware
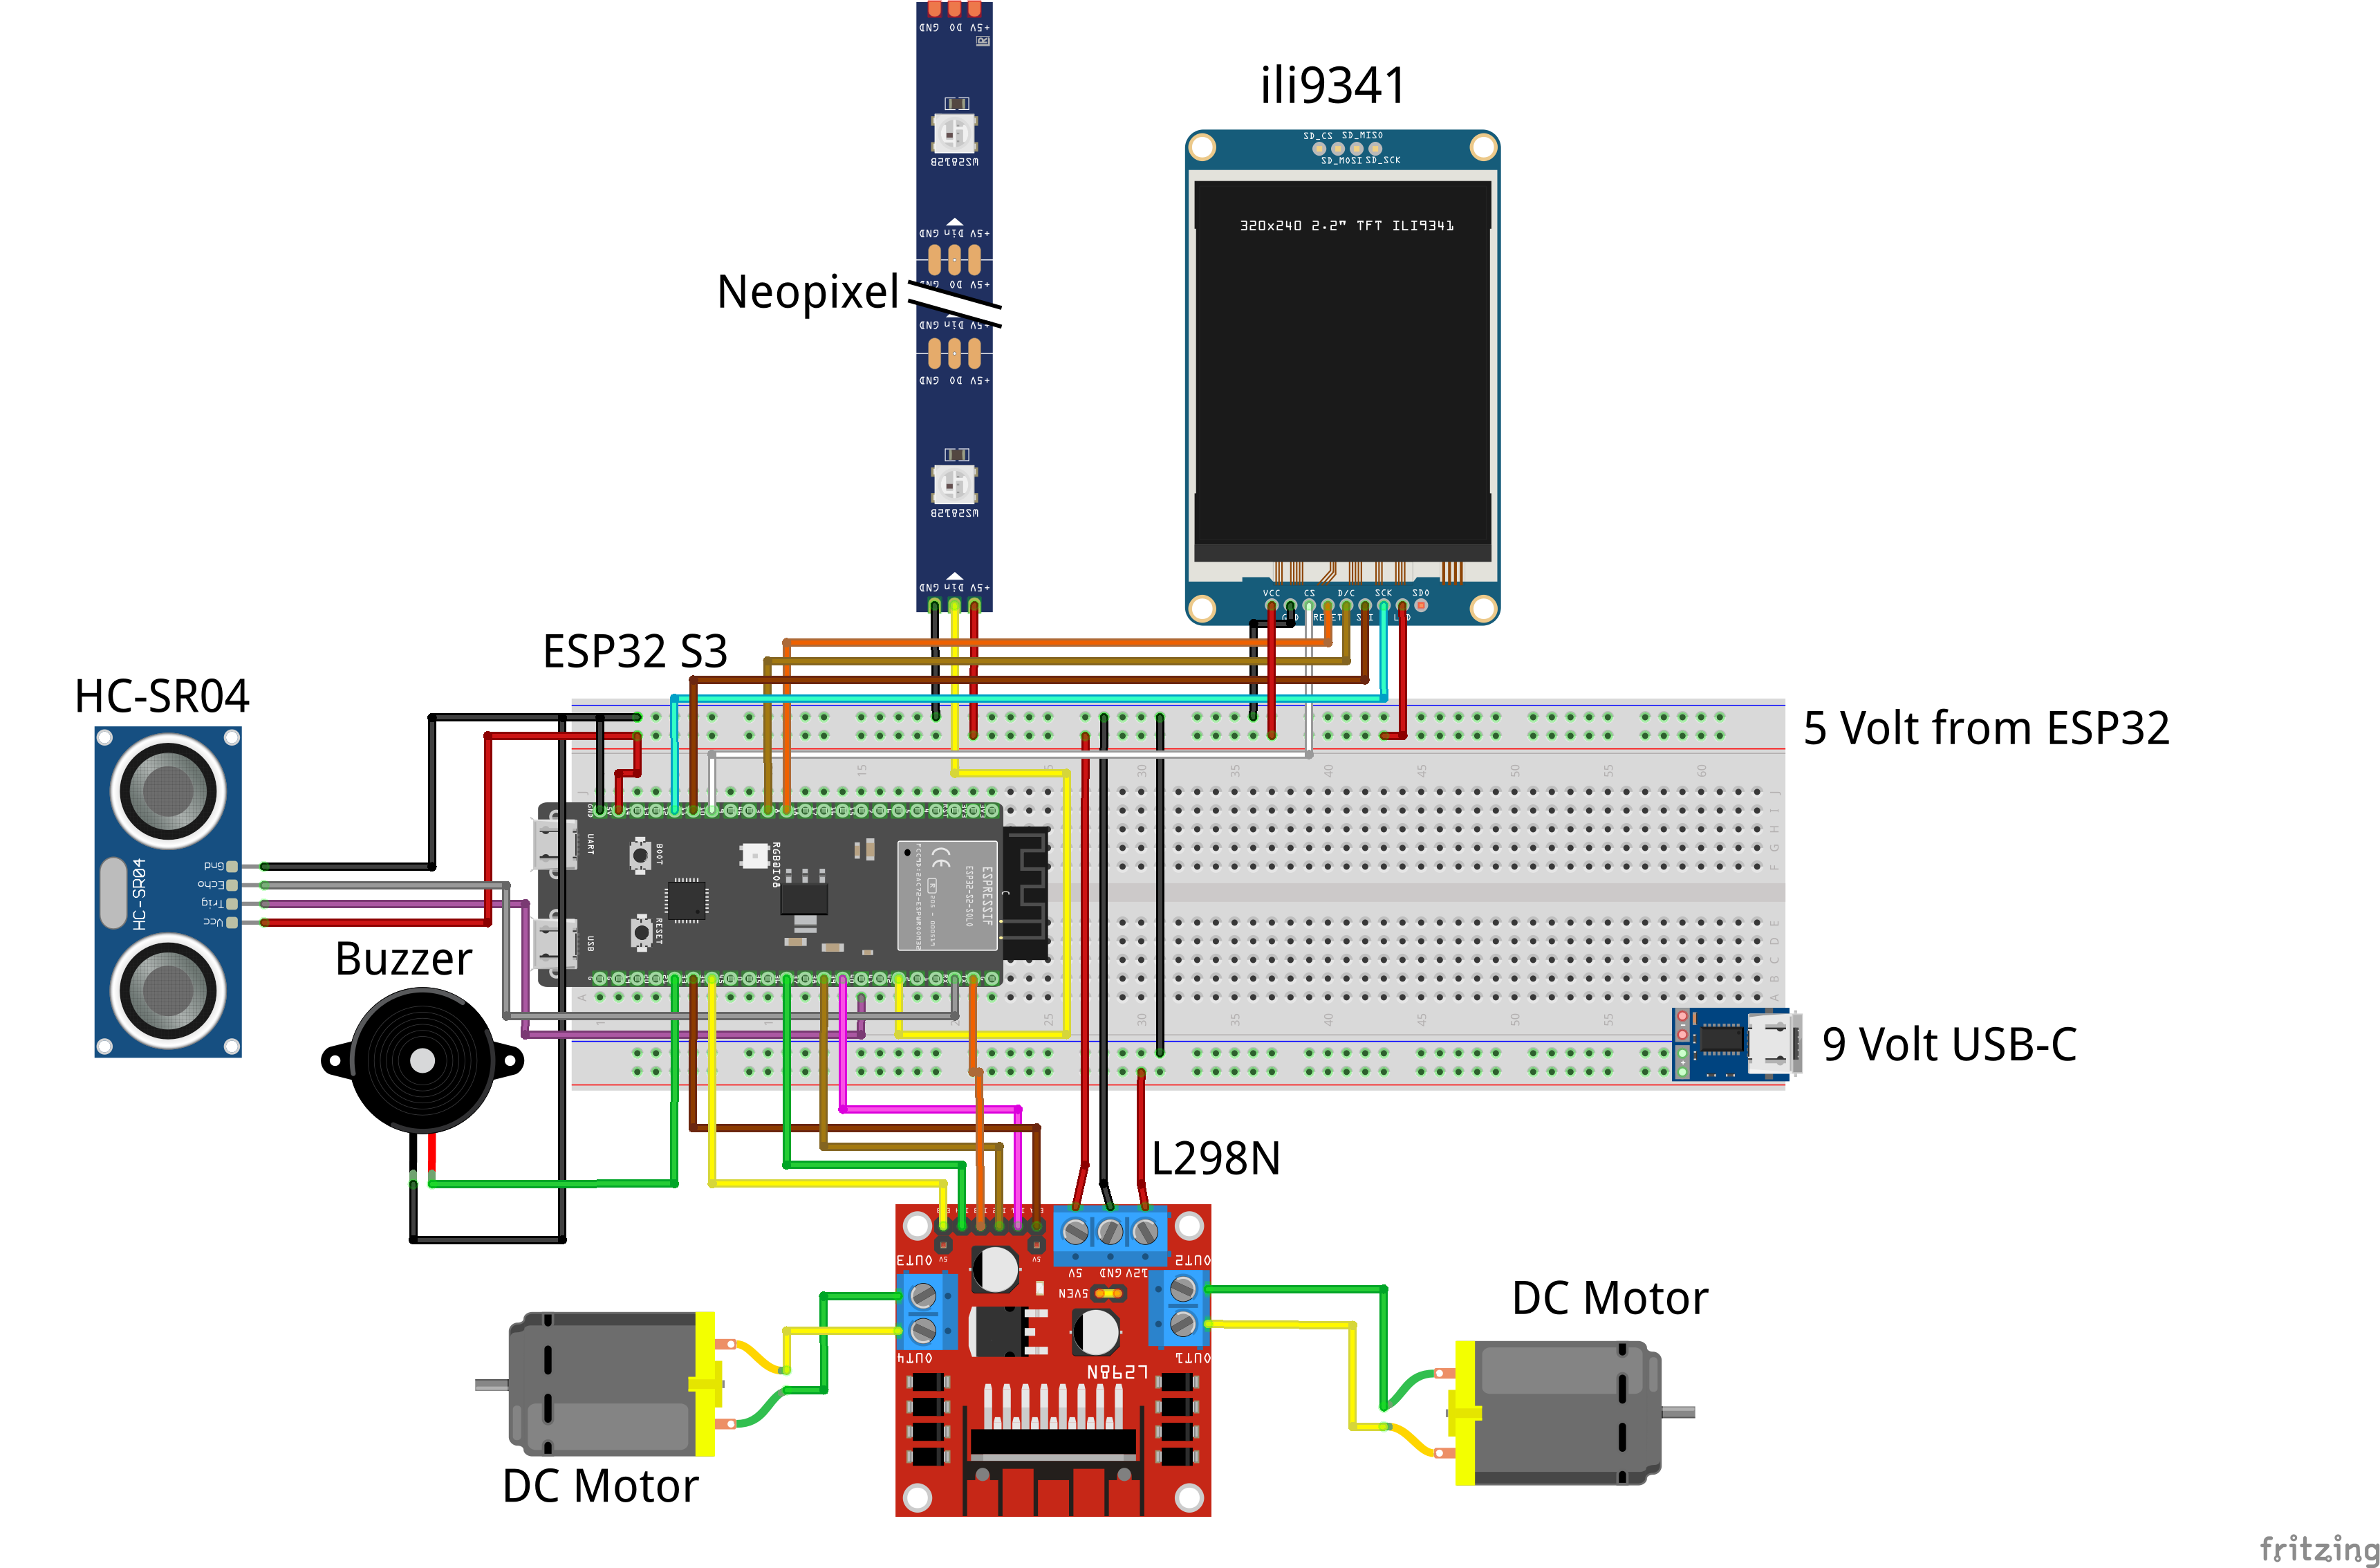
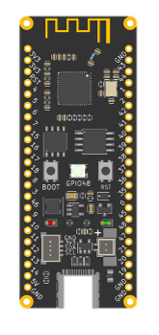
- ESP32-S3 / ESP32-Leaf-S3
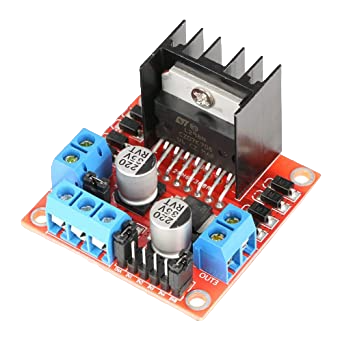
- L298N-Dual-Motor-Driver
- zwei LEGO Power Function L DC-Motoren
- USB-C-Power-Delivery-Board
- HC-SR04 oder VL53L0X-ToF-Sensoren
- LSM6DS3-IMU für Drehbewegung
- WS2812B/NeoPixel-LEDs
- Piezo-Buzzer
Software Architecture
main.py initialisiert WLAN und startet die Roboter-App:
connect_wifi()verbindet das eingetragene WLAN- Falls kein WLAN verfügbar, wird Access Point gestartet
main_system()startet OTA-Server auf Port 80app.pywird als Roboter-Applikation geladen
Features
Websteuerung
Die Robotersteuerung läuft über den Webserver mit HTML-Interface.
- manuelles Fahren
- Statusausgabe
- WLAN-/IP-Anzeige
- Steuerbefehle über Browser
Autonomer Modus
- vorwärts fahren
- Hindernis erkennen
- kurz zurücksetzen
- zufällige Ausweichbewegung
Grid-Navigation
- Rasterkarten
- A*-Pfadberechnung
- Zielsuche
- Drehungen in 90-Schritten
Component Photos
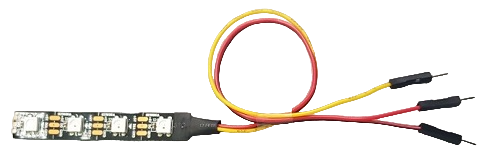
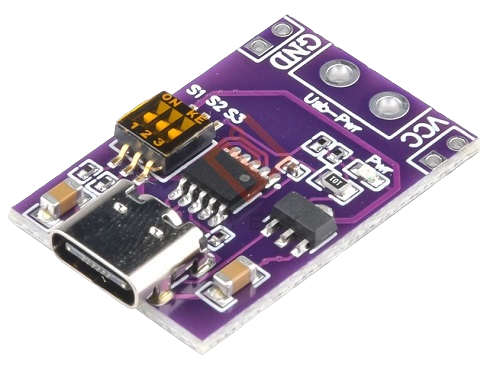
Configuration
In config.py anpassen:
WLAN_SSID = 'dein-wlan'
WLAN_PASS = 'dein-passwort'
AP_SSID = 'ESP-Robot'
AP_PASS = '12345678'
OTA_SERVER_IP = '192.168.1.50'
Getting Started
- MicroPython auf ESP32 flashen
- Dateien per mpremote übertragen
- Neustart - Web-Interface ist erreichbar